


Most a gyártó vállalatok az intelligens gyártás felé fordulnak, és az ipari robotok bevezetése a legtöbb ember döntése. Az ipari robotok jellemző alkalmazásai közé tartozik a hegesztés, festés, összeszerelés, összegyűjtés és elhelyezés (pl. csomagolás, raklapozás és SMT), termékellenőrzés és tesztelés; Minden munka hatékonysággal, tartóssággal, gyorsasággal és pontossággal történik. Az ipari robotikai technológia gyorsan változik, és az évek során elképesztő fejlődésen ment keresztül, a tipikus pick-and-place robotoktól a nagy pontosságú együttműködő robotokig.
Egy gyári padlón nem fogsz látni olyan robotokat, amelyek úgy futnak vagy ugrálnak, mint a Boston Dynamics robotjai. De látni fogja, hogy hibátlanul teljesítenek, megszabadítva a dolgozókat a veszélyes, unalmas és ismétlődő feladatoktól.
Az Egyesült Államok Nemzeti Szabványügyi és Technológiai Intézete a közelmúltban azonosította a négy robottípust, amelyek a legrelevánsabbak a feldolgozóipar számára: csuklós robotok, SCARA robotok, derékszögű robotok és kollaboratív robotok.
Firist. Csuklós robot
A csuklós robotok olyan robotok, amelyek csuklós, kétlengős elrendezésűek, hasonlóak az emberi karunkhoz. A csuklós robotokat aszerint lehet osztályozni, hogy hány forgáspontjuk van, egyes eszközök akár hét szabadságfokkal is rendelkeznek. Ezeknek az egységeknek a mechanikai összetettsége miatt viszonylag drágák és kissé lassabbak, mint más típusok.
Az InteractAnalysis szerint a csuklós robotok továbbra is messze a legnagyobb robottípusok. A csuklós robotok a globális szállítmányok 59,6 százalékát tették ki 2019-ben, 2023-ra pedig várhatóan a teljes piac 57,5 százalékát.
A csuklós robotok előnye, hogy képesek megkerülni azokat az akadályokat, amelyek más típusú robotokat akadályoznának. Ezek az eszközök ma talán a legelterjedtebb típusok. Használhatók: átvételre, adagolásra, csomagolásra, alkatrész- és hegesztésre stb.
Második. SCARA robot
SCARA robotok, vízszintes többízületű robotkaros robotok, tudnak mozogni az x és y tengely mentén, de a karok a Z tengely irányában merevek és a z tengely mentén rögzülnek. Ennek eredményeként a SCARA robot szelektív megfelelőséggel rendelkezik, ami bizonyos összeszerelési műveleteknél előnyökkel jár, például egy kerek csap behelyezése egy kerek lyukba.
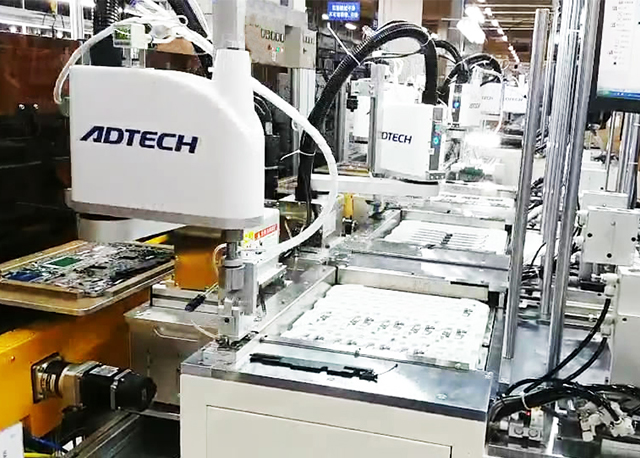
SCARA robot, fotó: ADTECH
A SCARA kisebb szabadsága kevesebb motort, egyszerűbb vezérlési számításokat és vezérlési algoritmusokat, valamint kevesebb számítógépes teljesítményt jelent. Kevesebb tengely van az alap és az építendő alkatrész között, ami egyben a kumulatív hiba csökkenését is jelenti.
A gyári padlórobotikánál fontos szempont, hogy egy robot milyen messze tud dolgozni a talapzattól a maga által elfoglalt talajterülethez képest, és ebből a szempontból nagyon előnyös a SCARA, ahol általában kevesebb helyet foglal el a gyári padlón.
Bár a SCARA gép viszonylag korlátozott, összességében gyorsabb, olcsóbb, pontosabb és könnyebben irányítható robot.
Harmadik. Descartes-i robotok
Descartes-i robot, más néven derékszögű robot, közvetlenül három tengely (hossz, szélesség és magasság) mentén tud mozogni. A szerkezet eredendő robusztussága miatt a legnagyobb terhelés mellett is használható.
A derékszögű robotok és a SCARA robotok közötti különbség a z tengelyen való mozgás képessége. A kettőhöz képest a SCARA reakciója gyorsabb lesz, a berendezés viszonylag tiszta lesz, az együléses beépítési ülése kis helyigényű, így egyszerűbb, akadálytalan beszerelési módot jelenthet. Másrészt a SCARA drágább lenne, mint egy hagyományos derékszögű robotkar, és a vezérlőszoftvernek inverz kinematikai mechanizmusra lenne szüksége a lineáris mozgáshoz. Ezenkívül a derékszögű robotok felhasználhatók anyagok, például ragasztók felszedésére, összeszerelésére és akár elosztására is.
Negyedik. COBOT (együttműködő robot)
kollaboratív robot (röviden cobot) egy olyan robot, amelyet arra terveztek, hogy szoros interakciót folytasson az emberekkel egy közös munkaterületen. 2010-ig a legtöbb ipari robotot autonóm vagy korlátozott irányítással történő működésre tervezték, így nem kell aggódniuk az emberekkel való szoros interakció miatt, és cselekvéseiknek nem kell aggódniuk a körülöttük lévő emberek biztonsága miatt. olyan funkciók, amelyeket az együttműködő robotoknak figyelembe kell venniük.
A Nemzetközi Robotika Szövetség (IFR) leírása szerint a kollaboratív ipari robotokat (COBOTS) úgy tervezték, hogy az emberekkel együttműködve ipari feladatokat hajtsanak végre. Az IFR szerint ez az együttműködés négy szinten zajlik:
Külön egységek: Emberek és robotok dolgoznak a közelben, de külön fizikai munkaterületeken. Nincs ember-számítógép interakció vagy szinkronizálás.
Szekvenciális együttműködés: Van néhány metszéspont az emberi és a robot munkaterületei között. Az egyik résztvevő akciója azonban csak akkor kezdődik, amikor a másik résztvevő tevékenysége befejeződött.
Együttműködés: Emberek és dolgozók együtt dolgoznak.
Érzékeny együttműködés: A robotok valós időben reagálnak az emberi cselekvésekre.
Ezek a szintek az alábbiakban láthatók. A zöld terület a robot munkaterületét, a sárga pedig a dolgozó munkaterületét jelöli.
A szekvenciális együttműködés a mai gyárakban általánosan elfogadott legfejlettebb szint, amelyet gépi látáson és mesterséges intelligencián keresztül kell megvalósítani. Ezen túlmenően a kollaboratív robotok érintőleges ágai a sebészeti alkalmazásokban használt robotok, mint például a 2016-ban végrehajtott első robot szemműtét. Ezek közül talán a leghíresebb az Intuitive Surgical daVinci robotsebészeti rendszere, amely bár látszólag illeszkedő, de nem úgy határozták meg, mint fejlesztői kobotikus. A robot minden mozdulatát a sebész irányítja, de olyan pontossággal, amelyhez emberi kéz nem tud közel kerülni.
A robotvezérléssel a sebészek kisebb bemetszéseken keresztül is működhetnek, csökkentve az invazív beavatkozásokat és felgyorsítva a betegek felépülését.
Nyilvánvaló, hogy ez a fokú pontosság és finom motorvezérlés számtalan alkalmazásban megtalálható ipari környezetben. A nagy pontosságú kollaboratív robotok azonban jelenleg túl drágák ahhoz, hogy a közönséges gyártóüzemek megengedhessék maguknak.