


A hegesztőrobot technológia az ipari robottechnológia alkalmazása a hegesztés területén. Egyszerre tudja vezérelni a hegesztési vég és a hegesztési folyamat működését az előre beállított program szerint, amely különböző alkalmakkor újraprogramozható. Alkalmazásának célja a hegesztési termelékenység javítása, a minőségi stabilitás javítása és a költségek csökkentése.
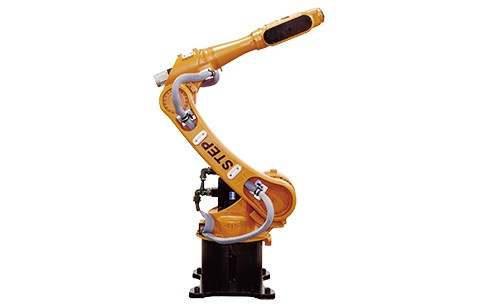
A hegesztőrobot technológia az ipari robottechnológia alkalmazása a hegesztés területén. Egyszerre tudja vezérelni a hegesztési vég és a hegesztési folyamat működését az előre beállított program szerint, amely különböző alkalmakkor újraprogramozható. Alkalmazásának célja a hegesztési termelékenység javítása, a minőségi stabilitás javítása és a költségek csökkentése.
Hegesztőrobot számos irányzat és technika
1, a robot teljesítményének ára: a robot teljesítménye folyamatosan javul (nagy sebesség, nagy pontosság, nagy megbízhatóság, egyszerű kezelés és karbantartás), és egyetlen gép ára tovább csökken. A mikroelektronikai technológia gyors fejlődésével és a nagyméretű integrált áramkörök alkalmazásával a robotrendszer megbízhatósága jelentősen javult.
2. Többszeres vezérlési technológia: Jelenleg ez a robotkutatás új területe. Ez a tanulmány elsősorban a többágens csoportarchitektúrát, a kölcsönös kommunikációs és tárgyalási mechanizmusokat, az észlelési és tanulási módszereket, a modellezést és tervezést, a csoport viselkedésének szabályozását és így tovább tanulmányozza.
3. Virtuális robottechnológia: A virtuális valóság technológiájának szerepe a robotokban a szimulációtól és a próbától a folyamatirányításig fejlődött, például úgy érezteti a távoli robotkezelőt, hogy a távoli működési környezetben van, hogy manipulálja a robotot. A multi-szenzoros, multimédiás, virtuális valóság- és jelenléttechnológián alapuló virtuális teleoperáció és robotok ember-számítógép interakciója valósul meg.
A nagy hatékonyság, az automatizálás, a rugalmasság és az intelligencia a hegesztőrobot-rendszerintegráció fejlesztési irányvonalai. Tapasztalják az egy-robotos oktatási rendszer kifejlesztését, amely a többérzékelős intelligens, rugalmas robotmunkaállomásokig, vagy több robotból álló munkacsoportokig vagy akár teljes gyári gyártósorokig terjed. A robothegesztési folyamatban a hegesztési folyamat stabilitásának és a hegesztés minőségének biztosítása érdekében a folyamatot ellenőrizni kell. A robothegesztési folyamatvezérlés által érintett paraméterek száma, fizikai mennyiség és így tovább.
Ezen paraméterek méréséhez nemcsak nagyszámú érzékelőre van szükség, hanem sokféle érzékelőre is. Az alkalmazási szándék szempontjából az érzékelők két kategóriába sorolhatók: a belső érzékelő, amely a hegesztőrobot állapotának mérésére szolgál, és a robotra valamilyen művelethez (például a hegesztési varrat aktív követéséhez) telepített külső érzékelő. A belső érzékelők a következők: irányszög, nézőpont érzékelő, sebesség, szögsebesség érzékelő, gyorsulás érzékelő stb.
A hegesztés minőségének biztosítása érdekében a hegesztési nyomkövető szenzor és a behatolást vezérlő érzékelő egyben külső szenzor is, ezek közül a hegesztőrobot hegesztési nyomkövetőre fókuszálunk.
A hegesztési varratkövető összetétele és működési elve
Hegesztési nyomkövető alias hegesztési nyomkövető, hegesztési nyomkövető rendszer, hegesztési nyomkövető berendezés stb. Funkciója a hegesztőpisztoly helyzetének automatikus felismerése és automatikus beállítása a hegesztési folyamat során, hogy a hegesztés során mindig könnyen követhető legyen a hegesztési pozíció, a hegesztőpisztoly és a munkadarab közötti távolság mindig állandó, így biztosítva a hegesztés minőségét, javítva a hegesztési hatékonyságot és csökkentve a munkaintenzitást. Ha a hegesztésnél nincs hegesztési nyomkövető, a hegesztőnek folyamatosan figyelnie kell a hegesztőpisztoly helyzetét, ellenőriznie kell, hogy a hegesztőpisztoly eltér-e a hegesztési pozíciótól, a kettő közötti távolság nem változik, ha eltérést tapasztal a hegesztési varrattól, ill. A hegesztőpisztoly és a munkadarab közötti távolság megváltozik, akkor a hegesztőnek manuálisan vissza kell állítania a hegesztőpisztolyt, hogy a hegesztő munkaintenzitása nagyon nagy legyen, különösen forró nyári időjárás esetén, és nem tudja elfújni az elektromos ventilátorokat, ezek a kemények a körülmények növelik a hegesztő munkaintenzitását, ráadásul erős hegesztői felelősségérzetre is szükség van, ellenkező esetben hegesztési minőségi problémák lépnek fel.
A hegesztési varratkövető összetétele: A hegesztési varratkövető alapvetően három részből áll: mechanikus állító mechanizmus (csúszda), hegesztési helyzetérzékelő érzékelő és elektromos vezérlés (vezérlő). Az érzékelő a hegesztési pozíció valós időben történő érzékelésére szolgál, a vezérlő pedig az érzékelő jelének fogadására szolgál, majd elemzés és feldolgozás után a gördeszkát meghajtják a hegesztőpisztoly helyzetének beállításához. A gördeszka egy elektromos szabályozó mechanikus működtető.
A hegesztési nyomkövető működési elve: az érzékelő érzékeli, hogy van-e eltérés a hegesztési pozícióban, majd az eltérés jelét továbbítja a vezérlőnek, amely a csúszólemezt meghajtva az elemzés és feldolgozás után beállítja a hegesztőpisztoly helyzetét. Átvitt értelemben az érzékelők egy hegesztő szeme, a vezérlők egy hegesztő agya, a gördeszka pedig egy hegesztő keze.
Hegesztő robot hegesztőpisztoly programozása
Annak érdekében, hogy a hegesztőrobotok jó hegesztési hatást érjenek el, a hardvereszközökön kívül, mint például a robothegesztőpisztoly, a pisztolytisztító készülék és egyéb berendezések, a jó programozás is elengedhetetlen, a jó programozáshoz figyelni kell a következő lépésekre.
1. Válassza ki a megfelelő hegesztési sorrendet. A hegesztési deformáció csökkentése érdekében a hegesztőpisztoly úthosszát a hegesztési sorrend megállapításához.
2. A hegesztőpisztoly térátmenet rövid, sima és biztonságos mozgási pályát igényel.
3. Optimalizálja a hegesztési paramétereket. A legjobb hegesztési paraméterek elérése érdekében hegesztési kísérletekhez és folyamatértékeléshez munkadarabokat készítettem.
4. A pozicionáló ésszerű helyzete, a hegesztőpisztoly helyzete, a hegesztőpisztoly a csuklóhelyzethez viszonyítva. A munkadarab rögzítése után az igazítógépen, ha a varrat nem az ideális pozíció és szög, programozáskor folyamatosan be kell állítani az igazítógépet, hogy a hegesztési hegesztési varrat a hegesztési sorrendnek megfelelően elérje a vízszintes helyzetet. , ezzel egyidejűleg a robottengely helyzetének állandó beállításához, a hegesztőpisztoly relatív kötési helyzetének ésszerű meghatározása, a hegesztőhuzal szöge és hossza. A munkadarab helyzetének meghatározása után a hegesztőpisztoly helyzete a csatlakozáshoz képest a programozó szemével megfigyelhető, ami nehézkes. Ez megköveteli a programozóktól, hogy jól tudják összegezni és felhalmozni a tapasztalatokat.
5. Időben helyezze be a pisztolytisztító programot. Egy bizonyos hosszúságú hegesztőprogram megírása után be kell illeszteni a pisztolytisztító programot. Megakadályozhatja, hogy a hegesztési fröccsenés blokkolja a hegesztési lángot és a vezetőképes fúvókát, biztosítja a hegesztőpisztoly tisztítását és javítja a láng élettartamát.
6. A programozás általában nem valósulhat meg egy lépésben, a robothegesztési folyamat folyamatos ellenőrzése és módosítása, a hegesztési paraméterek és a hegesztőpisztoly hozzáállásának beállítása jó programot fog alkotni.
A technológia fejlődésével az emberek egyre magasabb követelményeket támasztanak a hegesztési minőséggel szemben. Az automatizált gyártásnak csökkentenie kell a munkaerőt, javítani kell a termék konzisztenciáját, javítani kell a termék minőségét, alkalmasabb nagyüzemi termelésre, csökkentenie kell a termelési költségeket, javítani kell a termelés hatékonyságát. Természetesen a hegesztőrobotok előnyei ezen túlmutatnak. A hegesztési automatizálási technológia folyamatos fejlődésével egyre nyilvánvalóbb lesz a kézi működtetés helyett a hegesztőrobot, ami egyben a jövőbeni fejlesztési trend is. A hegesztőrobotok használata a hegesztési munka befejezéséhez nagymértékben javíthatja a termékek minőségét és a vállalati imázst, bizonyos mértékig csökkentheti a munkaerőköltségeket, a vállalkozások számára kétségtelenül a helyes választás a kézi hegesztőrobotok kiválasztása!