


A modern motortechnológia, a modern teljesítményelektronikai technológia, a mikroelektronikai technológia, az állandó mágneses anyagtechnológia, az AC állítható sebességszabályozási technológia és a vezérlési technológia gyors fejlődésével az állandó mágneses AC szervo technológia nagy fejlődésen ment keresztül. Az állandó mágneses váltakozóáramú szervorendszer teljesítménye napról napra javul, és az ár általában ésszerű, ami miatt az állandó mágneses váltakozóáramú szervorendszer váltja fel az egyenáramú szervorendszert, különösen a nagy pontosság terén, a szervohajtás magas teljesítménykövetelményeivé váltak. a modern elektromos szervohajtás fejlesztési irányzata.
Az állandó mágneses váltóáramú szervorendszer a következő előnyökkel rendelkezik:
Motor kefe és kommutátor nélkül, megbízható munka, egyszerű karbantartás és karbantartás;
Az állórész tekercselés gyors hőleadása;
Kis tehetetlenség, könnyen javítható a rendszer sebessége;
Alkalmas nagy sebességű és nagy nyomatékú üzemállapothoz;
Ugyanazon teljesítmény mellett kisebb térfogatú és súlyú, széles körben használt szerszámgépekben, mechanikus berendezésekben, kezelő mechanizmusokban, nyomtatóberendezésekben, összeszerelő robotokban, feldolgozógépekben, nagy sebességű tekercselőgépekben, textilipari gépekben és más alkalmakkor, hogy megfeleljen a fejlesztési igényeknek. átviteli mező.
Az analóg és hibrid üzemmód kifejlesztése után az állandó mágneses AC szervorendszer meghajtója a digitális korszakba lépett. A teljes digitális szervohajtás nemcsak az analóg szervo nagy diszperzióját, nulla eltolódását, alacsony megbízhatóságát és egyéb jellemzőit győzi le, hanem teljes mértékben kihasználja a digitális vezérlés előnyeit a vezérlés pontosságában és a rugalmas vezérlési módban, így a szervohajtás nem csak egyszerű. szerkezet, hanem megbízhatóbb teljesítmény is. Most a nagy teljesítményű szervorendszer, az állandó mágneses váltakozóáramú szervorendszer nagy része, beleértve az állandó mágneses szinkron AC szervomotort és a teljes digitális váltakozóáramú állandó mágneses szinkron szervomeghajtót, két részből áll.
A szervohajtás két részből áll: a meghajtó hardveréből és a vezérlő algoritmusból. A vezérlési algoritmus az egyik kulcsfontosságú technológia az AC szervorendszer teljesítményének meghatározására, amely a külföldi AC szervotechnológiai blokád fő része és a technológiai monopólium magja.
Az AC állandó mágneses szervorendszer alapfelépítése
Az AC állandó mágneses szinkron szervo-meghajtó főként szervovezérlő egységből, teljesítmény-meghajtó egységből, kommunikációs interfész egységből, szervomotorból és a megfelelő visszacsatolásérzékelő eszközből áll. Szerkezete az 1. ábrán látható. A szervovezérlő egység helyzetszabályozót, fordulatszám-szabályozót, nyomaték- és áramszabályozót és így tovább. Váltóáramú állandó mágneses szinkronmeghajtónk integrálja a fejlett vezérlési technológiát és vezérlési stratégiát, így nagyon alkalmas a szervohajtási mező nagy pontosságú, nagy teljesítményű követelményeire, de tükrözi az erőteljes intelligenciát is, a rugalmasság összehasonlíthatatlan a hagyományos hajtásrendszerrel.

Jelenleg a mainstream szervo-meghajtó digitális jelfeldolgozó processzort (dsp) használ vezérlőmagként. Előnye, hogy bonyolultabb vezérlési algoritmust tud megvalósítani, az ügyek digitalizáltak, hálózatba kapcsoltak és intelligensek. A tápegységek általában intelligens tápmodult (ipm) használnak a meghajtó áramkör alapvető kialakításaként, az ipm belső integrált meghajtó áramkörként, és túlfeszültség, túláram, túlmelegedés, alulfeszültség és egyéb hibaérzékelő védelmi áramkörrel rendelkeznek, a fő áramkörben lágyindító áramkör is található. , annak érdekében, hogy csökkentse az indítási folyamat hatását a vezetőre.
A szervo meghajtó két modulra osztható, tápegységre és vezérlőkártyára. Amint a 2. ábrán látható, a teljesítménylemez (meghajtólemez) egy erős elektromos részleg, amely két egységet tartalmaz. Az egyik a motor meghajtására használt ipm tápegység, a másik pedig a kapcsolóüzemű tápegység, amely digitális és analóg tápellátást biztosít az egész rendszer számára.
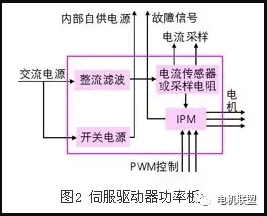
A vezérlőkártya a gyengeáramú része, a motor vezérlőmagja és a szervomeghajtó technológia magvezérlési algoritmusának futó hordozója. A vezérlőkártya pwm jelet ad ki a megfelelő algoritmuson keresztül, amelyet a meghajtó áramkör meghajtó jeleként használnak az inverter kimeneti teljesítményének megváltoztatásához, hogy elérjék a háromfázisú állandó mágneses szinkron AC szervomotor vezérlésének célját.
Erőteljesítményű meghajtó egység
A meghajtó egység először egyenirányítja a bemeneti háromfázisú vagy hálózati tápfeszültséget a háromfázisú teljes híd egyenirányító áramkörén keresztül, hogy megkapja a megfelelő egyenáramot. A háromfázisú állandó mágneses szinkron AC szervomotort a háromfázisú szinuszos pwm feszültség frekvenciaváltó hajtja jó egyenirányítás után. Az erőátviteli egység teljes folyamata egyszerűen ac-dc-ac folyamatként írható le. Az ac-dc fő topológiai áramköre a háromfázisú teljes híd vezérlés nélküli egyenirányító áramkör.
Az inverter rész (dc-ac) az intelligens teljesítménymodult (ipm) alkalmazza, amely integrálja a meghajtó áramkört, a védelmi áramkört és a tápkapcsolót. A fő topológia a 3. ábrán látható háromfázisú inverter kapcsolási rajza. Az impulzusszélesség-moduláció (pwm) technikájával az impulzusszélesség-moduláció (PWM) megváltoztatja az inverter kimenő hullámformájának frekvenciáját a váltakozó bekapcsolás megváltoztatásával. -a teljesítménytranzisztor kikapcsolási ideje, és félciklusonként megváltoztatja a tranzisztor be- és kikapcsolási időarányát. Azaz az impulzusszélesség változtatásával az inverter kimeneti feszültségének segédértéke megváltoztatásával a teljesítményszabályozás céljának elérése érdekében.

A 3. ábrán a vt1 ~ vt6 hat tápkapcsolócső, az s1, s2 és s3 három hídkart képvisel. Az egyes hídkarok kapcsolási állapota a következőképpen van megadva: amikor a felső hídkar kapcsolócsöve „be” állapotban van (az alsó hídkar kapcsolócsövének ekkor „ki” állapotban kell lennie), a kapcsoló állapota 1; Amikor az alsó hídkar kapcsoló csöve "be" állapotban van (akkor az alsó hídkar kapcsoló csövének "ki" állapotban kell lennie), a kapcsoló állapota 0. A három hídkarnak csak két "0" és "1" állapota van, így az s1, s2 és s3 nyolc kapcsolási csőmódot alkot: 000, 001, 010, 011, 100, 101 és 111 , amelyek közül a 000 és a 111 kapcsolási módok nullává teszik az inverter kimeneti feszültségét, ezért ezt a kapcsolási módot nulla állapotnak nevezzük. A kimeneti vonali feszültség uab, ubc és uca, a fázisfeszültség pedig ua, ub és uc, ahol udc az egyenáramú tápfeszültség. A mellékelt táblázatelemzés a fentiek szerint szerezhető be.

Vezérlőegység
A vezérlőegység az egész AC szervorendszer magja, megvalósítja a rendszer helyzet-, fordulatszám-, nyomaték- és áramszabályzóját. A digitális jelfeldolgozó (dsp) nem csak gyors adatfeldolgozási képességgel rendelkezik, hanem gazdag ASIC-t is integrál a motorvezérléshez, például a/d konvertert, pwm generátort, időzítési számláló áramkört, aszinkron kommunikációs áramkört, buszos adó-vevőt és nagy sebességű programozható statikus áramkört. ram és nagy kapacitású programmemória. A szervomeghajtó vektorvezérlést (vc) valósít meg a mágneses mező orientáció (foc) és a koordináta-transzformáció vezérlési elvének átvételével, és a motort a szinuszos impulzusszélesség-moduláció (spwm) vezérlési mód kombinálásával vezérli. Az állandó mágneses szinkronmotor vektorvezérlése általában a motor forgórészáramának helyzetének és amplitúdójának érzékelésével vagy becslésével szabályozza az állórész áramát vagy feszültségét. Ily módon a motor nyomatéka csak a fluxushoz és az áramhoz kapcsolódik, ami hasonló az egyenáramú motor szabályozási módszeréhez, és nagy vezérlési teljesítményt érhet el. Állandó mágneses szinkronmotor esetén a forgórész fluxushelyzete megegyezik a forgórész mechanikai helyzetével. Ily módon a motor forgórészének fluxushelyzete a forgórész aktuális helyzetének detektálásával megismerhető, így az állandó mágneses szinkronmotor vektorvezérlése leegyszerűsödik az aszinkron motoréhoz képest.
Szervo meghajtó által vezérelt AC állandó mágneses szervomotor (pmsm)
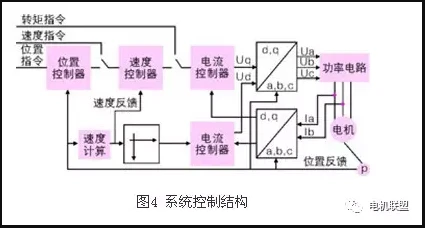
Amikor a szervo meghajtó vezérli a váltakozó áramú állandó mágneses szervomotort, az áram (nyomaték), fordulatszám és helyzetszabályozási mód alatt működhet. A rendszer vezérlési felépítésének blokkvázlata a 4. ábrán látható. Mivel a váltakozó áramú állandó mágneses szervomotor (pmsm) permanens mágneses gerjesztést alkalmaz, mágneses tere állandónak tekinthető. Ugyanakkor az AC állandó mágneses szervomotor motorfordulatszáma szinkron fordulatszám, azaz fordulatszáma nulla. Ezek a feltételek nagymértékben csökkentik a váltakozó áramú állandó mágneses szervomotort meghajtó AC szervomeghajtó matematikai modelljének összetettségét. Amint a 4. ábrán látható, a rendszer a motor kétfázisú áram-visszacsatolás (ia, ib) és a motor helyzetének mérésén alapul. A mért fázisáramot (ia, ib) a helyzetinformációkkal kombinálva a koordináták megváltoztatásával (a, b, c koordinátarendszerből a d, q rotor koordinátarendszerbe) megkaptuk az id és iq komponenseket, majd belépett a mindenkori szabályozóikba. Az áramszabályozó kimenete a fordított koordinátaváltáson megy keresztül (d, q koordinátarendszerből a, b, c koordinátarendszerbe), hogy megkapja a háromfázisú feszültségutasítást. A vezérlőchip a háromfázisú feszültségutasításon keresztül, hátramenet és késleltetés után, 6 pwm-es hullámot kap a tápegységhez a motor működésének vezérléséhez. A rendszerben különböző utasításbeviteli módok, utasítások és visszacsatolások a megfelelő vezérlő szabályozón keresztül kapják meg a következő szintű referencia-utasítást. Az áramkörben a d, q tengely nyomatékáram-komponense (iq) a fordulatszám-szabályozó szabályozó által adott kimenet vagy külső. Általában a fluxus komponens nulla (id=0), de ha a sebesség nagyobb, mint a határérték, akkor mágneses gyengítéssel magasabb sebességérték érhető el (id "0").
Az a, b, c koordinátarendszerből d, q koordinátarendszerbe történő transzformáció clarke és park transzformációval valósul meg; A dq-ból a, b, c koordinátákra való transzformáció Clark és Parker kontravariáns transzformációjával valósul meg.