


A PLCopen vezérlőben a koordinátarendszer a referenciapont a hat szabadsági fok (DOF) meghatározásához. A mérnököknek meg kell érteniük, hogy a különböző koordinátarendszerek hogyan hatnak egymásra, és mely keretek fontosak a megértéshez.
A koordinátarendszerek közötti különbségek és azok egymás közötti kölcsönhatásainak megértése kulcsfontosságú a csoportok segítségével történő sikeres mozgásvezérlés eléréséhez. A PLCopen, az IEC6111-3 programozható vezérlős mozgásvezérlés globális szabványának 4. része bemutatja a többtengelyes koordinált mozgás csoportokat használó koncepcióját. A csoport olyan tengelyek gyűjteménye, amelyek egy közös mechanizmus szerint működnek együtt, hogy három dimenzióban mozgáspályát biztosítsanak. Ilyenek például a portálrendszerek, a csuklós karú robotok, a háromszög alakú robotok vagy az összekötő mechanizmusok; Több tengely működik együtt az eszköz többdimenziós mozgásának eléréséhez.
Az új funkcionalitás részeként a koordinátarendszerek fogalma a vezérlőkben fontos megértendő témává vált. A koordinátarendszer az a referenciapont, amely meghatározza a hat szabadsági fokot (DOF): X, Y és Z a derékszögű koordinátákhoz, valamint az Rx, Ru és Rz szögek, amelyek leírják az egyes tengelyek elforgatásának mértékét (ezt Euler-szögeknek nevezzük). .
Minden irányított mechanizmusnak, alkatrésznek vagy munkaegységnek saját koordinátarendszere van. Mivel a PLCopen vezérlő több csoportot is vezérelhet, amelyek mindegyike több alkatrészen dolgozik, fontos, hogy a programozó megértse, hogyan hatnak egymásra a különböző koordinátarendszerek.
Minden koordinátarendszernek van egy origója, amely az összes koordináta nullapontjának meghatározására szolgál. Az egyes tengelyek irányát a jobb oldali szabály határozza meg (lásd 1. ábra). Ha a mutatóujj X pozitív irányába mutat, akkor a kinyújtott középső ujj (a mutatóujjra derékszögben) az Y pozitív irányába mutat, a kinyújtott hüvelykujj pedig a Z pozitív irányába.
A szög irányát a jobb oldali spirálszabály segítségével határozzuk meg (lásd 2. ábra). A hüvelykujj a tengely pozitív irányába mutat, az ujj pedig a tengely körül a tengely pozitív forgási irányába hajlik.

A motor helyzete
Végül a vezérlő szabályozza az egyes motorok helyzetét. A csoport minden tengelye saját tengelykoordináta-rendszerrel (ACS) rendelkezik, amely a motor forgási pozíciója. A legtöbb összetett mechanizmus, például csuklós karú robotok, háromszögelési robotok és összekötő mechanizmusok esetében az egytengelyes koordinátarendszer helyzete nem jelenti azt, hogy bármit egyedül kell elvégezni; Ezeknek a tengelyeknek a koordinációja határozza meg a gépek helyzetét kinematikai számítások segítségével. Ezeket a számításokat a vezérlőn belül vagy egy önálló robotvezérlővel lehet elvégezni.
Az egyes csoportok alapvető koordinátarendszere a gépi koordinátarendszer (MCS). A gép gyártója határozza meg a gép koordinátarendszerének forrását. Csuklós karú robotoknál és háromszögrobotoknál általában a robot alján található. A vezérlő ezután kinematikai számításokat hajt végre a szerszámtábla koordinátarendszerének (TPCS) meghatározásához, amely magának a gépnek a végpontja. Ez a koordinátarendszer önmagában nem hasznos a programozó számára, de használható a szerszám helyének origójának meghatározására. A késnek saját koordinátarendszere van, nevezetesen a szerszám koordinátarendszere (TCS).
Pozíció parancs
Általában a szerszám a gép végén van középre állítva, így ez olyan egyszerű lehet, mint egy eltolás a szerszámtábla koordinátarendszerének plusz Z irányában, és szükség lehet egy Rz komponensre is az elforgatás figyelembevételéhez. A szerszámkoordináta-rendszert leggyakrabban lassú mozgáshoz és tanítási pozíciókhoz használják, de nem gyakran használják automatikus mozgásnál. A szerszámkoordináta-rendszer origója a szerszám középpontja (TCP), amely a parancselmozdulás kezdőpontja. Ha a gépi koordinátarendszerben eltolást hívunk meg, akkor a szerszám középpontja mozog ebbe a pozícióba (lásd 3. ábra).

Mivel minden csoportnak megvan a saját gépi koordinátarendszer origója, több csoport ugyanabba a térbeli pozícióba történő mozgatásához minden csoportnak saját pozícióutasítással kell rendelkeznie a gépi koordinátarendszer pozíciójához képest. Például, ha két felszedőrobot ugyanarról a szállítószalagról vesz fel tételeket, majd mindegyik felszedő ugyanabba a pozícióba kerül a szállítószalagon, akkor különböző gépi koordinátarendszer-pozíciós utasításokra van szükség.
A hasonló megosztott terekben történő elmozdulás egyszerűsítése érdekében az egyes csoportok gépi koordináta-rendszerének origóját a világkoordináta-rendszer (WCS) origójából és az eltolásból kaphatjuk meg. Minden munkaegységnek csak egy forrása van a világkoordináta-rendszerből. Ha egyetlen csoportot konfigurál, meg kell határoznia egy eltolást a világkoordináta-rendszer origójához. Ez lehetővé teszi több ügynökség számára, hogy közös koordinátarendszert használjanak a programozás egyszerűsítésére.
A végső figyelembe veendő koordináta-rendszer a komponens koordináta-rendszer (PCS). Ez a koordináta-rendszer az egyes objektumok helyzetének és tájolásának meghatározására szolgál a világtérben. Ennek a koordináta-rendszernek az origója az alkatrészen található, és az alkatrészsel együtt mozog. Ez akkor hasznos, ha az egyes alkatrészeken dolgozik, például a pick-and-place alkalmazásban. Egyéb alkalmazások közé tartozik a szállítószalag követés, amelyben az alkatrészek egy szállítószalag mentén mozognak. Ebben az esetben az alkatrész-koordináta-rendszer a világkoordináta-rendszer és a gépi koordináta-rendszer origójához képest elmozdul, így a gép szerszám-középpontjának egy adott alkatrész-koordinátarendszer-pozícióba való mozgatásakor figyelembe kell venni a különböző komponensek közötti változó eltolást. koordinátarendszerek (lásd 4. ábra).
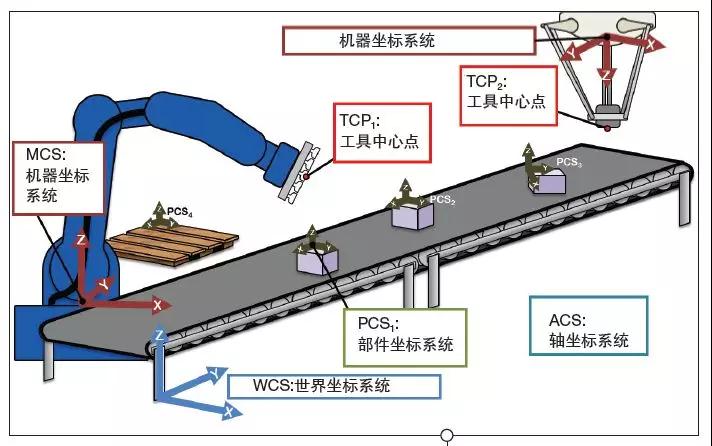
A koordinátarendszerek közötti különbségek és azok egymás közötti kölcsönhatásainak megértése kulcsfontosságú az IEC csoportjaival végzett sikeres mozgásvezérléshez. Különböző koordinátarendszerek működnek együtt a kívánt művelet végrehajtása érdekében.
Példa szállítószalag követésre
Egy szállítószalag-követő alkalmazásban az első parancs a szerszám középpontjának mozgatása lehet a gép koordinátarendszerében, hogy a szerszám középpontját a követési terület kezdeti pozíciójába helyezze. Meg van határozva az alkatrész helyzete és tájolása, és az adókövető rutin kiszámítja az alkatrész eltolását a mechanizmusgép koordinátarendszerének origójához. Ez az eltolás határozza meg az alkatrész komponens koordináta rendszerét, valamint a gépi koordinátarendszer és a szállítószalag követési funkciója közötti kapcsolatot. A komponens koordináta-rendszer eltolása az alkatrész mozgásával módosul. A felhasználó ezután definiál egy mozgást az alkatrész koordinátarendszerében az alkatrész felvételéhez. Mivel a komponens koordinátarendszer eltolása 6 szabadságfokkal rendelkezik, szükség esetén a szállítószalagon a doboz kinyitása is megoldható. A felhasználó ezután eltolást hajt végre az alkatrész koordinátarendszerében, hogy felvegye az alkatrészt.
A szerszámtájolás automatikusan az alkatrészhez igazodik (ha szükséges), és a koordinátarendszerek közötti eltolás ezeket a tényezőket vette figyelembe. Ugyanaz az alkatrész-koordinátarendszer-pozíció használatos minden felvételhez, és az alkatrész-koordináta-rendszer eltolása csak akkor változik, ha új alkatrészt talál. Mivel a szállítószalag-követő funkció folyamatosan frissíti az alkatrész-koordináta-rendszer eltolását, a szerszám középpontja is nyomon követhető a szállítószalag pozitív iránya mentén, hogy megoldja az alkatrész mozgási problémáját.